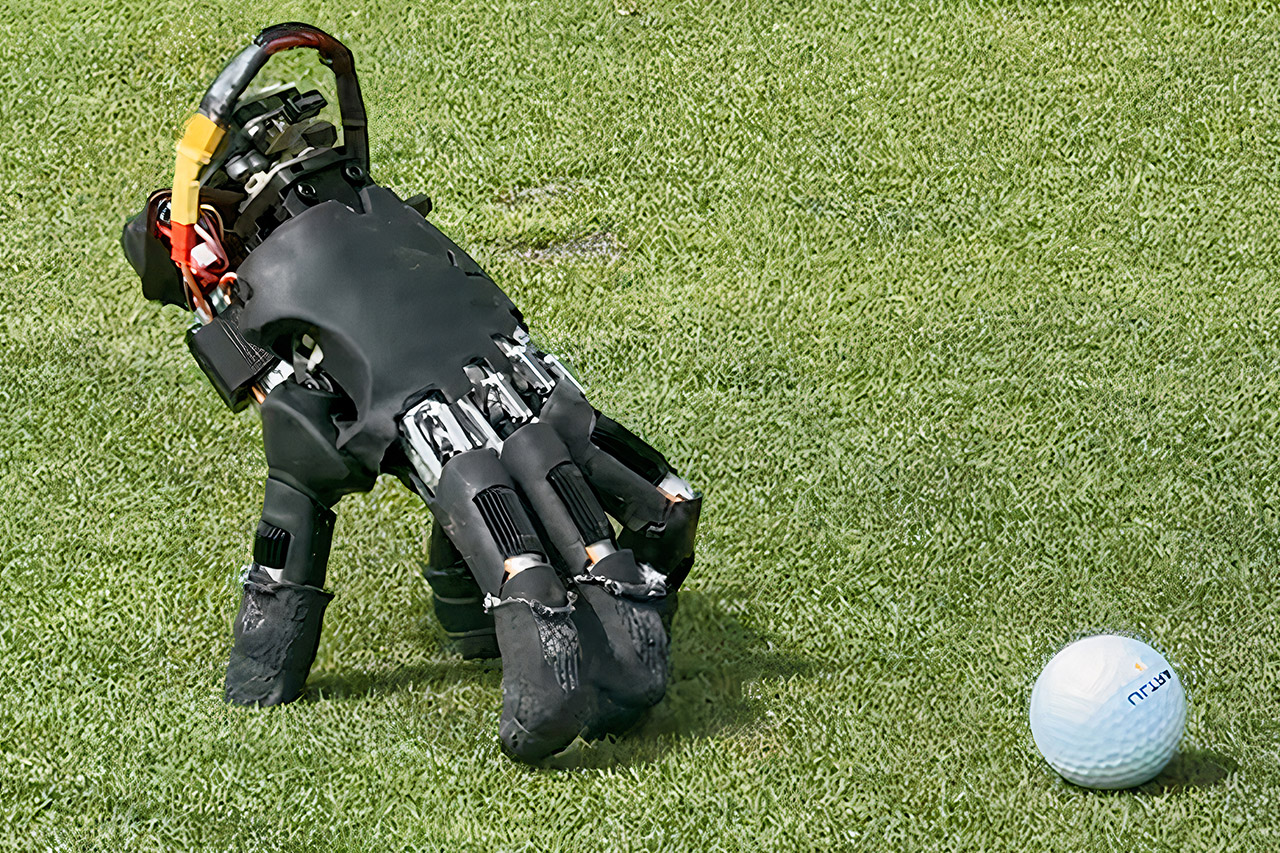
Mãozinha da família Addams sai da ficção: robô da ETH Zurich anda sozinho
Pesquisadores suíços transformaram uma mão robótica comercial em um robô autônomo que rasteja, se equilibra e manipula objetos usando apenas os próprios dedos como pernas. O projeto ainda é experimental, mas já mostra resultados de laboratório mensuráveis.
Por Letícia Prado · Repórter de Ciência
Pra escala humana
Pra escala humana: imagine a "Mãozinha" (Thing), personagem da Família Addams que se desloca sozinha usando só os dedos, saindo da ficção e virando um projeto de laboratório real. É exatamente isso que pesquisadores da ETH Zürich — universidade técnica suíça de forte tradição em robótica e engenharia — acabaram de apresentar: uma mão robótica autônoma capaz de rastejar, recuperar o equilíbrio sozinha e manipular objetos, sem braço, sem suporte externo, andando literalmente sobre os próprios dedos.
O que já está confirmado
O projeto partiu do Soft Robotics Lab da ETH Zürich e foi descrito no artigo científico "Fingers as Legs: Learning Self-Supported Locomotion and Manipulation with an Anthropomorphic Hand", assinado por Amirhossein Kazemipour (também citado como Ali Kazemi), Hehui Zheng e o professor Robert Katzschmann, diretor do laboratório, publicado no repositório arXiv em setembro de 2026.
A equipe usou uma mão robótica comercial de prateleira, sem modificar os dedos nem o controlador de posição original. O sistema completo — incluindo bateria, sensores de movimento e um pequeno computador embarcado — pesa cerca de 818 gramas. Diferente de outras mãos móveis, que costumam usar dedos simétricos para facilitar a locomoção, esse modelo mantém dedos de comprimentos diferentes e um polegar opositor, características que dificultam andar mas favorecem a manipulação de objetos.
Os números de teste, segundo o estudo: a mão rastejou por 14 tipos diferentes de superfícies (carpete, cascalho, grama, piso metálico, entre outras); recuperou o equilíbrio sozinha após ser deitada de lado em 21 de 25 tentativas, a maioria em menos de 20 segundos; e, equilibrando-se em quatro dedos, usou o quinto para apertar teclas específicas, acertando 29 de 32 comandos com um quarto de segundo de atraso. Em testes de manipulação, também empurrou pequenos objetos com posicionamento de até 2 cm do alvo. Todo o comportamento foi treinado por aprendizado por reforço em simulador antes de ser transferido para o robô físico.
O que ainda é hipótese
Os próprios pesquisadores tratam o projeto como prova de conceito. A ideia de usar esse tipo de robô para alcançar espaços estreitos ou de difícil acesso, ou operar em ambientes construídos para humanos, é uma aplicação futura cogitada pela equipe — não uma função pronta ou testada em campo. Também não há, até o momento, indicação de uso comercial ou cronograma de novas versões.
Por que isso importa
Mais do que uma curiosidade pop, o experimento é um estudo sobre como reaproveitar uma mesma estrutura mecânica — pensada para manipular objetos — também para locomoção, sem sacrificar a destreza. É esse tipo de sobreposição de funções que interessa à robótica voltada a ambientes apertados, como dutos, escombros ou interiores de máquinas.