UCLA cria robô humanoide de R$ 1.994 que usa celular Android como cérebro
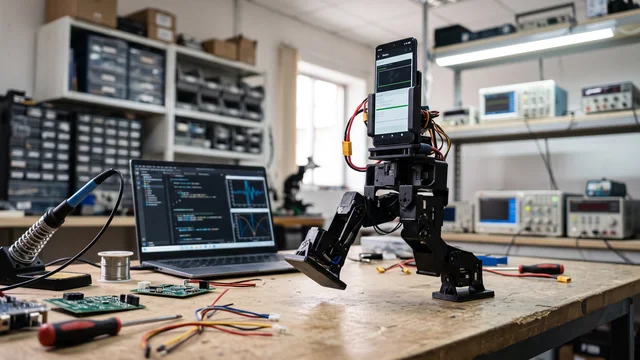
Pesquisadores da UCLA desenvolveram o PhoneBot, um pequeno robô humanoide que usa um smartphone Android comum para processar imagens, controlar o equilíbrio e comandar os movimentos.
Por Letícia Prado · Repórter de Ciência
Pra escala humana
Pra escala humana: o robô mede 48 centímetros de altura, pesa 1,8 kg e cabe tranquilamente em cima de uma mesa. É esse o tamanho do PhoneBot, projeto de pesquisadores da UCLA (Universidade da Califórnia em Los Angeles) que usa um celular Android comum como cérebro central de um humanoide.
O que está confirmado
 Foto: reprodução/arxiv.org
O projeto é assinado por Ruochen Hou, Quanyou Wang, Daniel Koh e Dennis W. Hong, do RoMeLa (Robotics and Mechanisms Laboratory, laboratório de robótica da UCLA), e foi descrito em artigo científico publicado como preprint no repositório arXiv, sob o título "PhoneBot: A Low-Cost Open Humanoid Robot Platform Reusing Smartphones".
O smartphone é encaixado no tronco do robô e funciona como centro de processamento: a câmera do aparelho identifica pessoas e objetos, os sensores internos de movimento calculam orientação e equilíbrio, e o processador do telefone envia comandos por Wi-Fi a um pequeno computador de placa única, que por sua vez aciona os 13 motores responsáveis pelas articulações. Na prática, é o próprio hardware que já vem dentro de qualquer celular médio fazendo o trabalho pesado de visão computacional e controle motor.
O custo estimado dos componentes de hardware, sem contar o celular, é de cerca de US$ 400 — o equivalente aos R$ 1.994 citados no título. Os pesquisadores testaram o sistema com quatro aparelhos Android diferentes, incluindo um Honor 9 de 2017 e outros modelos mais recentes comprados nos Estados Unidos por valores entre US$ 50 e US$ 80, todos capazes de rodar o controle de movimento e o processamento de imagem sem travar.
O que ainda é promessa
Nas demonstrações iniciais, o PhoneBot caminha em superfícies planas, segue uma pessoa com base na visão da câmera e consegue se levantar sozinho após cair de frente. O robô ainda não tem braços e, por ora, funciona apenas em terrenos nivelados — ou seja, tarefas como manipular objetos ou subir escadas não fazem parte do que já foi demonstrado, apenas do que a equipe aponta como direção futura do projeto.
Todo o design de hardware e software é aberto, o que os autores apresentam como forma de baratear o acesso a plataformas de robótica humanoide para fins educacionais e de pesquisa.